| @@ -1,8 +1,8 @@ |
| ### Условие: |
| ### Условие: |
| |
| |
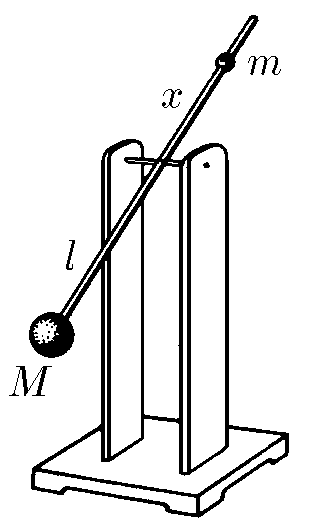
| $3.2.19.$ Метроном представляет собой легкий стержень, на нижнем конце которого на расстоянии $l$ от оси находится груз массы $M$. Выше оси подвижный грузик массы $m$ можно закреплять на стержне на разных расстояниях $x$ от оси, тем самым подбирая нужную частоту колебаний метронома. Считая массы точечными, найдите, как частота колебаний зависит от расстояния $x$. |
| $3.2.19.$ Метроном представляет собой легкий стержень, на нижнем конце которого на расстоянии $l$ от оси находится груз массы $M$. Выше оси подвижный грузик массы $m$ можно закреплять на стержне на разных расстояниях $x$ от оси, тем самым подбирая нужную частоту колебаний метронома. Считая массы точечными, найдите, как частота колебаний зависит от расстояния $x$. |
| |
| |
|  |
|  |
| |
| |
| ### Решение: |
| ### Решение: |
| |
| |
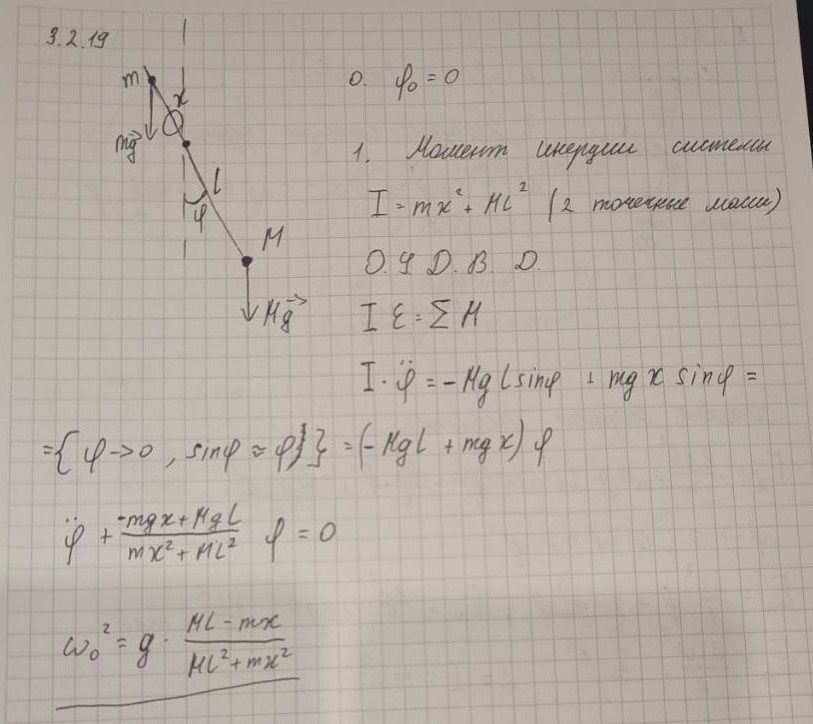
| При малых отклонениях угол \(\varphi\) небольшой (\(\sin\varphi \approx \varphi\)). На метроном действуют два момента: | | При малых отклонениях угол \(\varphi\) небольшой (\(\sin\varphi \approx \varphi\)). На метроном действуют два момента: |
| - Момент силы тяжести груза \(M\): \(Mgl\sin\varphi \approx Mgl\varphi\), | | - Момент силы тяжести груза \(M\): \(Mgl\sin\varphi \approx Mgl\varphi\), |
| - Момент силы тяжести груза \(m\): \(mgx\sin\varphi \approx mgx\varphi\). | | - Момент силы тяжести груза \(m\): \(mgx\sin\varphi \approx mgx\varphi\). |
| | | |
| Результирующий момент: | | Результирующий момент: |
| | | |
| $$I\varepsilon =\sum_{}^{}M\approx\varphi(mgx-Mgl)$$ | | $$I\varepsilon =\sum_{}^{}M\approx\varphi(mgx-Mgl)$$ |
| | | |
| По-теореме Штейнера, для стержня с двумя точечными грузами момент инерции относительно оси: | | По-теореме Штейнера, для стержня с двумя точечными грузами момент инерции относительно оси: |
| | | |
| $$I=Ml^2+mx^2$$ | | $$I=Ml^2+mx^2$$ |
| | | |
| Уравнение динамики вращательного движения: | | Уравнение динамики вращательного движения: |
| | | |
| $$(Ml^2+mx^2)\ddot{\varphi}+\varphi(Mgl-mgx)=0$$ | | $$(Ml^2+mx^2)\ddot{\varphi}+\varphi(Mgl-mgx)=0$$ |
| | | |
| Дифференциальное уравнение колебаний принимает вид: | | Дифференциальное уравнение колебаний принимает вид: |
| | | |
| $$\ddot{\varphi}+\frac{Mgl-mgx}{Ml^2+mx^2}\varphi=0$$ | | $$\ddot{\varphi}+\frac{Mgl-mgx}{Ml^2+mx^2}\varphi=0$$ |
| | | |
| Частота колебаний $\omega$: | | Частота колебаний $\omega$: |
| | | |
| $$\omega =\sqrt{\frac{g(Ml-mx)}{Ml^2+mx^2}}$$ | | $$\omega =\sqrt{\frac{g(Ml-mx)}{Ml^2+mx^2}}$$ |
| | | |
| | | |
| | | |
| ### Альтернативное решение: | | ### Альтернативное решение: |
| | | |
|  | |  |
| | | |
| #### Ответ: $\omega =\sqrt{\frac{g(Ml-mx)}{Ml^2+mx^2}}$. | | #### Ответ: $\omega =\sqrt{\frac{g(Ml-mx)}{Ml^2+mx^2}}$. |
