| @@ -1,6 +1,6 @@ |
| ### Условие: |
| ### Условие: |
| |
| |
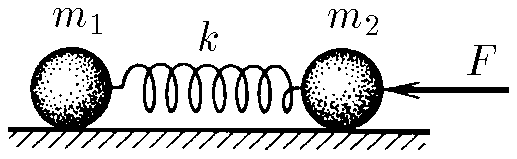
| $2.1.14.$ Тела массы $m_1$ и $m_2$ соединены пружиной жесткости $k$. На тело массы $m_2$ действует постоянная сила $F$, направленная вдоль пружины к телу массы $m_1$. Найдите, на сколько сжата пружина, если никаких других внешних сил нет, а колебания уже прекратились. Каким будет ускорение тел сразу же после прекращения действия силы $F$? |
| $2.1.14.$ Тела массы $m_1$ и $m_2$ соединены пружиной жесткости $k$. На тело массы $m_2$ действует постоянная сила $F$, направленная вдоль пружины к телу массы $m_1$. Найдите, на сколько сжата пружина, если никаких других внешних сил нет, а колебания уже прекратились. Какими будут ускорения тел сразу же после прекращения действия силы $F$? |
| |
| |
|  |
|  |
| |
| |
| ### Решение: | | ### Решение: |
| | | |
|  | |  |
| | | |
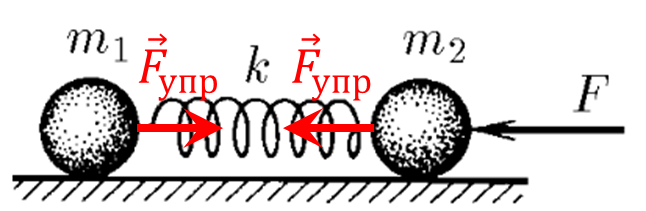
| Когда колебания уже прекратились, шарики движутся с одинаковым ускорением $a$. | | Когда колебания уже прекратились, шарики движутся с одинаковым ускорением $a$. |
| | | |
| Запишем второй закон Ньютона | | Запишем второй закон Ньютона |
| | | |
| $$ | | $$ |
| \left\\{\begin{matrix} m_1a_1 = -k\Delta x \\\ m_2a_2 = -F + k\Delta x \end{matrix}\right. | | \left\\{\begin{matrix} m_1a_1 = -k\Delta x \\\ m_2a_2 = -F + k\Delta x \end{matrix}\right. |
| $$ | | $$ |
| | | |
| Сократим на $a$ | | Сократим на $a$ |
| | | |
| $$ | | $$ |
| \frac{m_1}{m_2} = \frac{-k\Delta x}{-F + k\Delta x} | | \frac{m_1}{m_2} = \frac{-k\Delta x}{-F + k\Delta x} |
| $$ | | $$ |
| | | |
| Выражаем $\Delta x$ | | Выражаем $\Delta x$ |
| | | |
| $$ | | $$ |
| \boxed{\Delta x = \frac{F}{k} \frac{m_1}{m_1+m_2}} | | \boxed{\Delta x = \frac{F}{k} \frac{m_1}{m_1+m_2}} |
| $$ | | $$ |
| | | |
| Сразу после прекращения действия силы на тела будет действовать сила упругости $k \Delta x$, которая и будет вызывать ускорение | | Сразу после прекращения действия силы на тела будет действовать сила упругости $k \Delta x$, которая и будет вызывать ускорение |
| | | |
| $$ | | $$ |
| \left\\{\begin{matrix} m_1a_1 = -k\Delta x \\\ m_2a_2 = k\Delta x \end{matrix}\right. | | \left\\{\begin{matrix} m_1a_1 = -k\Delta x \\\ m_2a_2 = k\Delta x \end{matrix}\right. |
| $$ | | $$ |
| | | |
| Откуда выражаем $a_1$ | | Откуда выражаем $a_1$ |
| | | |
| $$ | | $$ |
| \boxed{a_1 = -\frac{F}{m_{2}+m_{1}}} | | \boxed{a_1 = -\frac{F}{m_{2}+m_{1}}} |
| $$ | | $$ |
| | | |
| И аналогично $a_2$ | | И аналогично $a_2$ |
| | | |
| $$ | | $$ |
| \boxed{a_1 = \frac{Fm_{1}}{m_{2}(m_{1}+m_{2})}} | | \boxed{a_1 = \frac{Fm_{1}}{m_{2}(m_{1}+m_{2})}} |
| $$ | | $$ |
| | | |
| #### Ответ: | | #### Ответ: |
| | | |
| $$ | | $$ |
| x=-\frac{Fm_{1}}{k(m_{1}+m_{2})} | | x=-\frac{Fm_{1}}{k(m_{1}+m_{2})} |
| $$ | | $$ |
| | | |
| $$ | | $$ |
| a_{1}=-\frac{F}{m_{2}+m_{1}} | | a_{1}=-\frac{F}{m_{2}+m_{1}} |
| $$ | | $$ |
| | | |
| $$ | | $$ |
| a_{2}=\frac{Fm_{1}}{m_{2}(m_{1}+m_{2})} | | a_{2}=\frac{Fm_{1}}{m_{2}(m_{1}+m_{2})} |
| $$ | | $$ |