Условие
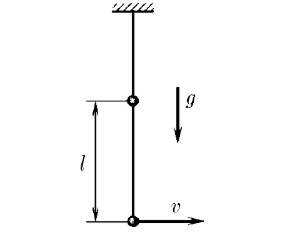
3.4.17∗ . Собственные частоты двойного маятника равны $ω_1$ $ω_2$ $l$ $v$
К задаче $3.4.17$
Решение
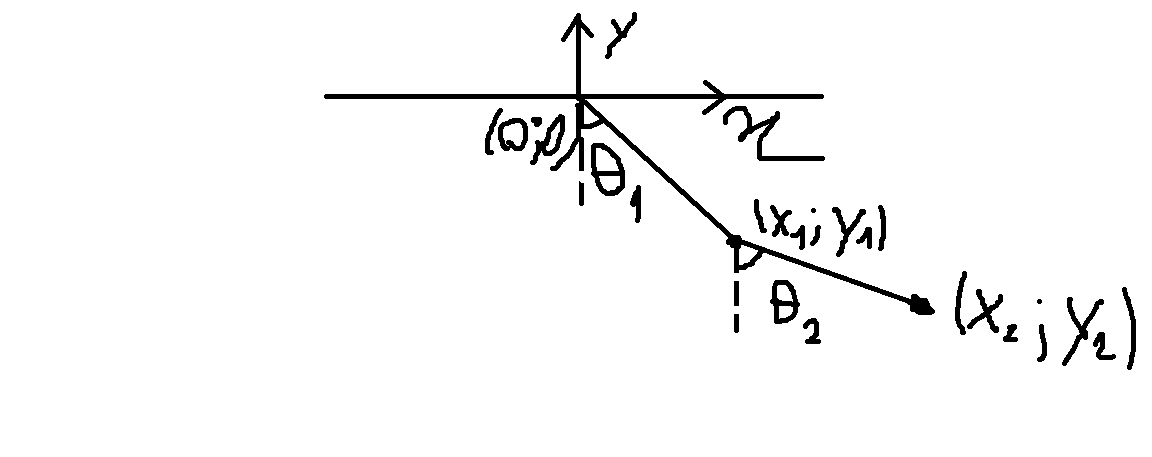
К задаче $3.4.17$
Найдём уравнение движения. Запишем координаты шариков:\begin{cases} x_1 = L\sin{\theta_1} \newline y_1 = L\cos{\theta_1} \newline x_2 = L\sin{\theta_1} + l\sin{\theta_2} \newline y_2 = L\cos{\theta_1} + l\cos{\theta_2} \end{cases} \begin{cases} \dot{x_1} = L\dot{\theta_1}\cos{\theta_1} \newline \dot{y_1} = -L\dot{\theta_1}\sin{\theta_1} \newline \dot{x_2} = L\dot{\theta_1}\cos{\theta_1} + l\dot{\theta_2}\cos{\theta_2} \newline \dot{y_1} = -L\dot{\theta_1}\sin{\theta_1} - l\dot{\theta_2}\sin{\theta_2} \end{cases} \begin{cases} v_1^2 = L^2\dot{\theta_1}^2 \newline v_2^2 = L^2\dot{\theta_1}^2 + l^2\dot{\theta_2}^2 + 2Ll\theta_1\theta_2\cos{(\theta_1-\theta_2)} \end{cases} $$\mathcal{L} = \frac{1}{2}m(v_1^2 + v_2^2) - mg(y_1 + y_2) = \frac{1}{2}m(2L^2\dot{\theta_1}^2 + l^2\dot{\theta_2}^2 + 2Ll\theta_1\theta_2\cos{(\theta_1-\theta_2)}) - mg(2L\cos{\theta_1} + l\cos{\theta_2})$$ \begin{cases} \frac{d}{dt}\frac{\partial\mathcal{L}}{\partial\dot{\theta_1}} - \frac{\partial\mathcal{L}}{\partial\theta_1} = 0 \newline \frac{d}{dt}\frac{\partial\mathcal{L}}{\partial\dot{\theta_2}} - \frac{\partial\mathcal{L}}{\partial\theta_2} = 0 \end{cases} \begin{cases} 2L\ddot{\theta_1} + l\ddot{\theta_2} + 2g\theta_1 = 0 \newline L\ddot{\theta_1} + l\ddot{\theta_2} + g\theta_2 = 0 \end{cases} $\theta_j = A_je^{i\omega t}$ \begin{cases} (-2L\omega^2 + 2g)A_1 + (-l\omega^2)A_2 = 0 \newline (-L\omega^2)A_1 + (-l\omega^2+g)A_2 = 0 \end{cases} \begin{pmatrix} 2g-2L\omega^2 & -l\omega^2 \newline -l\omega^2 & g - l\omega^2 \end{pmatrix} \begin{pmatrix} A_1 \newline A_2 \end{pmatrix} = 0 $$(2g-2L\omega^2)(g-l\omega^2) - (-l\omega^2)(-L\omega^2) = 0 \quad \Rightarrow \quad Ll\omega^4 - 2g(L+l)\omega^2 + 2g^2 = 0$$ $$\omega_1^2\omega_2^2 = \frac{2g^2}{Ll} \quad \Rightarrow \quad L = \frac{2g^2}{\omega_1^2\omega_2^2l}$$ $$x = L\theta_1 + l\theta_2$$ \begin{cases} \theta_1(0) = 0 \newline \theta_2(0) = 0 \newline \dot{\theta_1}(0) = 0 \newline \dot{\theta_2}(0) = \frac{v}{l} \end{cases} \begin{cases} \theta_1 = Q_1 + Q_2 \newline \theta_2 = k_1Q_1 + k_2Q_2 \end{cases} $k_i = \frac{\theta_2}{\theta_1}$ $$k_i = \frac{2(g-\omega_i^2L)}{\omega_i^2l} = \frac{\omega_i^2L}{g-\omega_i^2l}$$ \begin{cases} \dot{Q_1} = \frac{v}{l(k_1 - k_2)} \newline \dot{Q_2} = -\frac{v}{l(k_1 - k_2)} \end{cases} $$Q_i(t) = \frac{\dot{Q_i}}{\omega_i} \sin{(\omega_it)}$$ $x(t)$ $$x(t) = \frac{v}{l(\omega_2^2 - \omega_1^2)}(\frac{l\omega_2^2-g}{\omega_1}\sin{(\omega_1t)}-\frac{l\omega_1^2-g}{\omega_2}\sin{(\omega_2t)})$$ $\sin{(\omega_1t)} = 1$ $\sin{(\omega_2t)} = -1$ $$x_{max} = \frac{v}{l(\omega_2^2 - \omega_1^2)}(\frac{l\omega_2^2-g}{\omega_1}+\frac{l\omega_1^2-g}{\omega_2}) = \frac{v}{l}\cdot \frac{l(\omega_1^2 + \omega_1\omega_2 + \omega_2^2)-g}{\omega_1\omega_2(\omega_1 + \omega_2)}$$
Ответ
$$\boxed{L = \frac{2g^2}{\omega_1^2\omega_2^2l}}$$ $$\boxed{x_{max} = \frac{v}{l}\cdot \frac{l(\omega_1^2 + \omega_1\omega_2 + \omega_2^2)-g}{\omega_1\omega_2(\omega_1 + \omega_2)}}$$