| ### Условие: | | ### Условие: |
| | | |
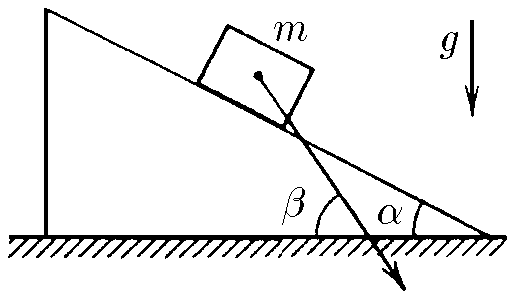
| $2.1.50.$ На гладкой горизонтальной плоскости находится клин с углом $\\alpha$ при основании. Тело массы $m$, положенное на клин, опускается с ускорением, направленным под углом $\\beta > \\alpha$ к горизонтали. Определите массу клина. | | $2.1.50.$ На гладкой горизонтальной плоскости находится клин с углом $\\alpha$ при основании. Тело массы $m$, положенное на клин, опускается с ускорением, направленным под углом $\\beta > \\alpha$ к горизонтали. Определите массу клина. |
| | | |
|  | |  |
| | | |
| ### Решение: | | ### Решение: |
| | | |
|  | |  |
| | | |
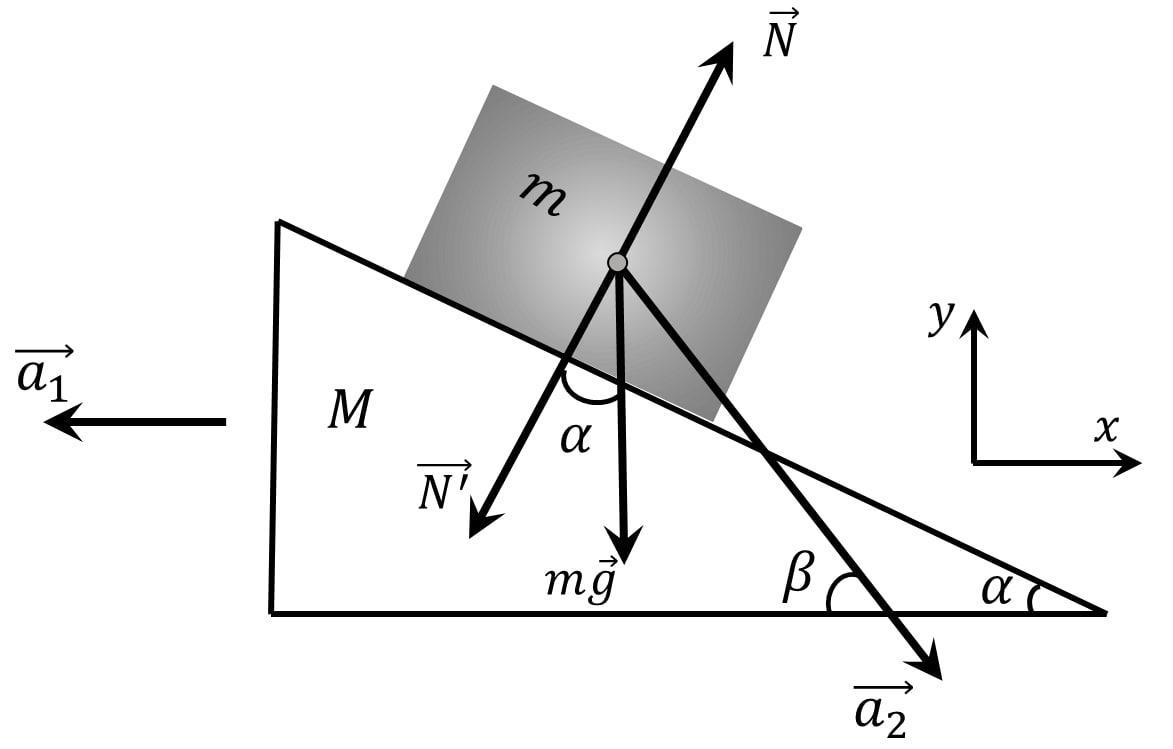
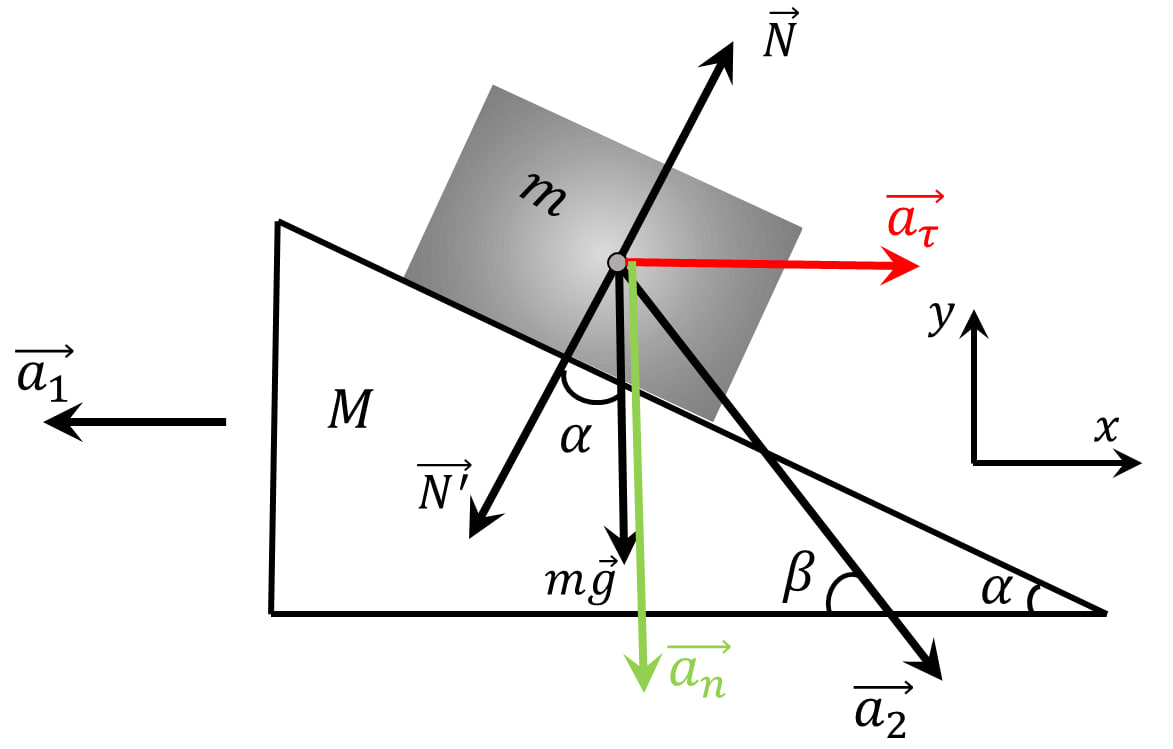
| Разобьём ускорение бруска $\\vec{a}_2$ на нормальную $\\vec{a}_n$ и тангенциальную $\\vec{a}_\\tau$ компоненты | | Разобьём ускорение бруска $\\vec{a}_2$ на нормальную $\\vec{a}_n$ и тангенциальную $\\vec{a}_\\tau$ компоненты |
| | | |
|  | |  |
| | | |
| Из рисунка: | | Из рисунка: |
| | | |
| $$ | | $$ |
| a_n=a_2 \\cdot \\sin\\beta | | a_n=a_2 \\cdot \\sin\\beta |
| $$ | | $$ |
| | | |
| $$ | | $$ |
| a_\\tau =a_2 \\cdot \\cos\\beta | | a_\\tau =a_2 \\cdot \\cos\\beta |
| $$ | | $$ |
| | | |
| $$ | | $$ |
| a_n=a_\\tau\\cdot \\tan\\beta\\tag{0} | | a_n=a_\\tau\\cdot \\tan\\beta\\tag{0} |
| $$ | | $$ |
| | | |
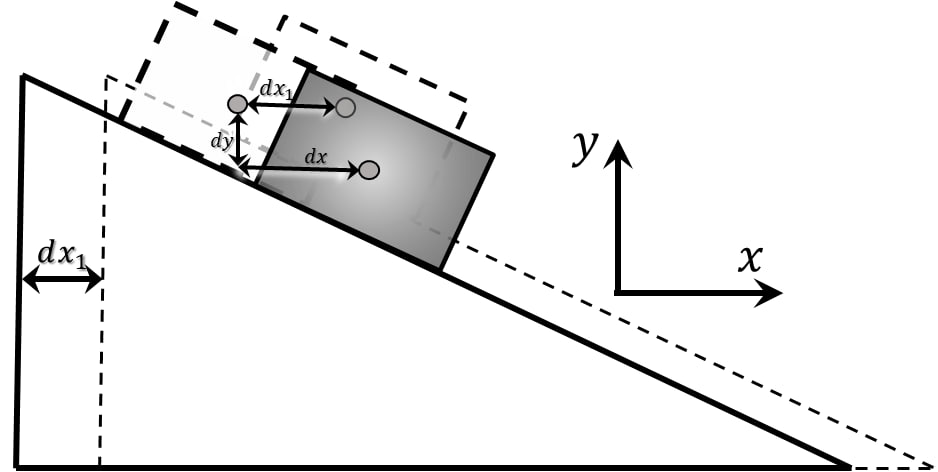
| Рассмотрим малое изменение координаты клина и бруска на нем за маленький промежуток $dt$: Клин сдвинулся на $dx_1$ Между тем, брусок в системе отсчета связанной с клином, по оси $OX$ брусок сдвинулся на $dx$, а по $OY$ — $dy$ | | Рассмотрим малое изменение координаты клина и бруска на нем за маленький промежуток $dt$: Клин сдвинулся на $dx_1$ Между тем, брусок в системе отсчета связанной с клином, по оси $OX$ брусок сдвинулся на $dx$, а по $OY$ — $dy$ |
| | | |
|  | |  |
| | | |
| Относительно начальной точки, в СО Наблюдателя, брусок сдвинулся на | | Относительно начальной точки, в СО Наблюдателя, брусок сдвинулся на |
| | | |
| $$ | | $$ |
| OX: \\;dx=dx_0+dx_1 | | OX: \\;dx=dx_0+dx_1 |
| $$ | | $$ |
| | | |
| $$ | | $$ |
| OY: \\;dy=dy_0 | | OY: \\;dy=dy_0 |
| $$ | | $$ |
| | | |
| Т.к. брусок не отрывается, | | Т.к. брусок не отрывается, |
| | | |
| $$ | | $$ |
| dy=dx \\cdot \\tan\\alpha\\tag{a} | | dy=dx \\cdot \\tan\\alpha\\tag{a} |
| $$ | | $$ |
| | | |
| Продеффиринцируем дважды обе части выражения $(a)$: | | Продеффиринцируем дважды обе части выражения $(a)$: |
| | | |
| $$ | | $$ |
| \\frac{dy}{d^2t} = \\frac{dx}{d^2t} \\cdot \\tan\\alpha | | \\frac{dy}{d^2t} = \\frac{dx}{d^2t} \\cdot \\tan\\alpha |
| $$ | | $$ |
| | | |
| $$ | | $$ |
| a_n = (a_\\tau +a_1) \\cdot \\tan\\alpha\\tag{1}! | | a_n = (a_\\tau +a_1) \\cdot \\tan\\alpha\\tag{1}! |
| $$ | | $$ |
| | | |
| Запишем второй закон Ньютона для бруска на оси: | | Запишем второй закон Ньютона для бруска на оси: |
| | | |
| $$ | | $$ |
| OX: \\;ma_\\tau =N\\,\\sin\\alpha\\tag{2} | | OX: \\;ma_\\tau =N\\,\\sin\\alpha\\tag{2} |
| $$ | | $$ |
| | | |
| $$ | | $$ |
| OY: \\;ma_n=mg-N\\cos\\alpha\\tag{3} | | OY: \\;ma_n=mg-N\\cos\\alpha\\tag{3} |
| $$ | | $$ |
| | | |
| По третьему закону Ньютона Сила давления $\\vec{N}{}'$ оказаная бруском на клин равна по модулю и проивоположна по направлению силе нормальной реакции опоры $\\vec{N}$: | | По третьему закону Ньютона Сила давления $\\vec{N}{}'$ оказаная бруском на клин равна по модулю и проивоположна по направлению силе нормальной реакции опоры $\\vec{N}$: |
| | | |
| $$ | | $$ |
| \\vec{N}{}'=-\\vec{N} | | \\vec{N}{}'=-\\vec{N} |
| $$ | | $$ |
| | | |
| Второй закон Ньютона для клина на оси $OX$: | | Второй закон Ньютона для клина на оси $OX$: |
| | | |
| $$ | | $$ |
| Ma_1=N\\,\\sin\\alpha\\tag{4} | | Ma_1=N\\,\\sin\\alpha\\tag{4} |
| $$ | | $$ |
| | | |
| Составим и решим систему уравнений $(0)$, $(1)$, $(2)$, $(3)$ и $(4)$ относительно $M$: | | Составим и решим систему уравнений $(0)$, $(1)$, $(2)$, $(3)$ и $(4)$ относительно $M$: |
| | | |
| $$ | | $$ |
| \\left\\\\{\\begin{matrix} a_n=a_\\tau\\cdot \\tan\\beta& \\\\\\ a_n = (a_\\tau +a_1) \\cdot \\tan\\beta& \\\\\\ ma_\\tau =N\\,\\sin\\alpha& \\\\\\ ma_n=mg-N\\cos\\alpha& \\\\\\ Ma_1=N\\,\\sin\\alpha& \\end{matrix}\\right. | | \\left\\\\{\\begin{matrix} a_n=a_\\tau\\cdot \\tan\\beta& \\\\\\ a_n = (a_\\tau +a_1) \\cdot \\tan\\beta& \\\\\\ ma_\\tau =N\\,\\sin\\alpha& \\\\\\ ma_n=mg-N\\cos\\alpha& \\\\\\ Ma_1=N\\,\\sin\\alpha& \\end{matrix}\\right. |
| $$ | | $$ |
| | | |
| $$ | | $$ |
| \\left\\\\{\\begin{matrix} a_\\tau\\cdot \\tan\\beta = (a_\\tau +a_1) \\cdot \\tan\\alpha& \\\\\\ ma_\\tau =N\\,\\sin\\alpha& \\\\\\ ma_n=mg-N\\cos\\alpha& \\\\\\ Ma_1=N\\,\\sin\\alpha& \\end{matrix}\\right. | | \\left\\\\{\\begin{matrix} a_\\tau\\cdot \\tan\\beta = (a_\\tau +a_1) \\cdot \\tan\\alpha& \\\\\\ ma_\\tau =N\\,\\sin\\alpha& \\\\\\ ma_n=mg-N\\cos\\alpha& \\\\\\ Ma_1=N\\,\\sin\\alpha& \\end{matrix}\\right. |
| $$ | | $$ |
| | | |
| $$ | | $$ |
| M=ma_\\tau\\cdot \\frac{1}{a_1} | | M=ma_\\tau\\cdot \\frac{1}{a_1} |
| $$ | | $$ |
| | | |
| $$ | | $$ |
| a_\\tau (\\tan\\beta -\\tan\\alpha ) = a_1\\,\\tan\\alpha | | a_\\tau (\\tan\\beta -\\tan\\alpha ) = a_1\\,\\tan\\alpha |
| $$ | | $$ |
| | | |
| $$ | | $$ |
| \\frac{a_\\tau}{a_1} = \\frac{\\tan\\alpha}{\\tan\\beta -\\tan\\alpha} | | \\frac{a_\\tau}{a_1} = \\frac{\\tan\\alpha}{\\tan\\beta -\\tan\\alpha} |
| $$ | | $$ |
| | | |
| $$ | | $$ |
| M=m \\frac{a_\\tau}{a_1} | | M=m \\frac{a_\\tau}{a_1} |
| $$ | | $$ |
| | | |
| $$ | | $$ |
